5 min de lecture
DumboRC X6 avec P6FG ajoute un gyroscope : 6 canaux, FHSS et une portée de plus de 400 m pour les voitures et bateaux RC rapides

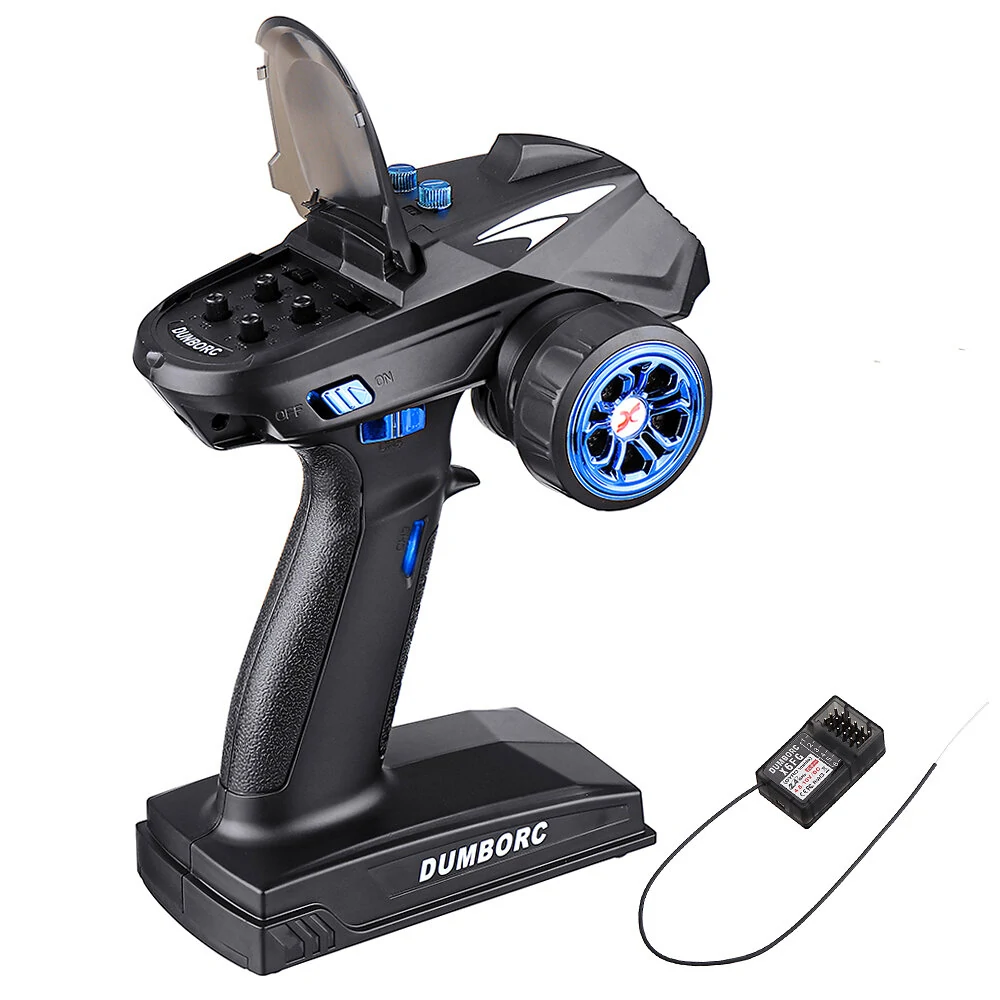
Le DumboRC X6 avec récepteur P6FG est un ensemble RC 2,4 GHz à 6 canaux pour voitures, bateaux et chars. Par rapport à la combinaison X6 + X6F, la principale différence est que le P6FG intègre un gyroscope.
 pandealia.euLes meilleurs coupons des boutiques chinoises, les prix et leur historique au même endroit.
Le DumboRC X6 avec récepteur P6FG est un ensemble RC 2,4 GHz à 6 canaux pour voitures, bateaux et chars. Par rapport à la combinaison X6 + X6F, la principale différence est que le P6FG intègre un gyroscope.
Le gyroscope corrige automatiquement la direction en cas de dérapage ou d’embardée involontaire du modèle. Il peut être très utile sur une voiture RC rapide, en particulier sur une surface glissante.
La documentation technique indique 6 canaux, FHSS, une portée de plus de 400 m, une alimentation du récepteur de 4,8–10 V et une résolution des canaux de 4096.
Le gyroscope stabilise la direction
Le P6FG suit le mouvement de rotation du modèle.
Lorsque l’arrière de la voiture commence à glisser sur le côté, l’électronique corrige automatiquement l’orientation des roues avant.
Résultat :
- une sortie de dérapage plus facile,
- une conduite plus stable à grande vitesse,
- un risque réduit de survirage,
- une prise en main plus facile pour les débutants.
En drift, le gyroscope peut aider à maintenir le contre-braquage.
La sensibilité du gyroscope est réglable
Cette combinaison permet de régler la sensibilité du gyroscope.
Une sensibilité faible signifie une assistance légère.
Une sensibilité élevée peut entraîner des interventions importantes.
Un réglage trop élevé peut provoquer un phénomène appelé « hunting » ou « wagging », lorsque les roues avant oscillent rapidement d’un côté à l’autre.
La meilleure méthode consiste à commencer avec une faible sensibilité et à l’augmenter progressivement.
Le gyroscope n’est pas toujours un avantage
Sur un crawler ou un camion scale, la correction automatique peut sembler peu naturelle.
Lors d’un passage lent, l’utilisateur souhaite souvent choisir précisément l’angle des roues sans intervention de l’électronique.
Par conséquent :
- voiture rapide on-road → le gyroscope est souvent utile,
- drift → le gyroscope peut apporter une aide importante,
- crawler → de nombreux utilisateurs préfèrent le désactiver.
Six canaux
Le X6 propose 6 canaux.
Les deux principaux :
- CH1 – direction,
- CH2 – accélération.
Les autres peuvent servir à contrôler :
- les feux,
- un treuil,
- la boîte de vitesses,
- le son,
- un servo supplémentaire.
Pour un crawler, un char ou une voiture scale, c’est nettement plus polyvalent qu’une radio simple à 2 canaux.
FHSS
La documentation indique Frequency Hopping Spread Spectrum.
La bande des 2,4 GHz est encombrée par les appareils Wi-Fi et Bluetooth des foyers.
Le FHSS aide à réduire le risque qu’une interférence étroite bloque complètement la liaison RC.
Portée de plus de 400 mètres
La portée de commande du P6FG est annoncée à >400 m.
Il s’agit d’une valeur indiquée par le fabricant.
En conditions réelles, la portée dépend :
- de l’antenne,
- du terrain,
- des interférences,
- de la position du récepteur,
- de l’alimentation.
Pour un modèle terrestre, la visibilité limite généralement la distance avant la radio.
Résolution des canaux de 4096
La documentation indique une résolution des canaux de 4096 pour le P6F/P6FG.
Une résolution plus élevée permet des incréments de commande plus fins.
En pratique, la sensation finale dépend aussi :
- du servo,
- du jeu dans la direction,
- du sauve-servo,
- des pneus,
- de la mécanique du châssis.
Une radio à 4096 niveaux ne corrigera pas un jeu de 2 mm dans une tringlerie.
Alimentation de 4,8–10 V
Le P6FG fonctionne dans une plage d’environ 4,8–10 V DC.
Cela offre une grande flexibilité.
Toutefois, le récepteur alimente souvent aussi le servo.
Si le servo ne supporte que 6 V, le BEC ne doit pas être réglé sur 8,4 V sous prétexte que le récepteur le tolère.
Consommation d’environ 30 mA
Le récepteur seul consomme environ 30 mA.
Dans une voiture RC, c’est négligeable par rapport au servo.
Un servo de direction puissant peut consommer plusieurs ampères en pointe.
Le BEC doit donc surtout pouvoir alimenter le servo, et non le récepteur.
Dimensions de 35 × 20 × 13 mm
La documentation indique environ :
- 35 × 20 × 13 mm,
- un poids d’environ 6 g.
C’est une solution compacte, même pour les modèles de petite taille.
Le gyroscope doit être orienté correctement
Avec un récepteur équipé d’un gyroscope, les éléments suivants sont importants :
- une fixation solide,
- une orientation correcte,
- un minimum de vibrations.
Si le récepteur repose librement sur les câbles, le gyroscope peut recevoir de fausses impulsions.
Le mieux est de le fixer sur une surface plane avec du ruban adhésif en mousse double face.
Il faut tester le sens de correction avant de rouler
C’est essentiel.
Si tu déplaces manuellement l’arrière de la voiture vers la droite, les roues avant doivent tourner de manière à corriger le mouvement.
Si elles tournent dans l’autre sens, le gyroscope aggravera le dérapage.
Avant le premier trajet, il faut tester le modèle à la main.
Principales caractéristiques du DumboRC X6 + P6FG
| Paramètre | Valeur |
|---|---|
| Fréquence | 2,4 GHz |
| Canaux | 6 |
| Spectre étalé | FHSS |
| Récepteur | P6FG |
| Gyroscope | oui |
| Réglage de la sensibilité | oui |
| Portée annoncée | >400 m |
| Alimentation RX | 4,8–10 V |
| Consommation | env. 30 mA |
| Résolution | 4096 |
| Dimensions du RX | env. 35 × 20 × 13 mm |
| Poids du RX | env. 6 g |
À qui cette version convient-elle ?
Elle est particulièrement adaptée :
- aux voitures RC rapides,
- aux voitures de drift,
- aux buggys,
- aux bateaux,
- aux modèles pour lesquels la stabilisation est un avantage.
Le DumboRC X6 avec P6FG en vaut-il la peine ?
Si tu veux un gyroscope, cette version est plus intéressante que le X6F.
Pour un prix toujours relativement bas, tu obtiens 6 canaux, une portée correcte et une stabilisation réglable.
Le plus important est de régler correctement le gyroscope. Une sensibilité trop élevée ou un sens de correction inversé peut dégrader la conduite au lieu de l’améliorer.